Se afișează postările cu eticheta L298. Afișați toate postările

sâmbătă, 5 martie 2022

Sistem automat pentru control deplasare fata-spate a unei locomotive analogice (2)

   Am intrat in posesia unei locomotive Fleischmann 1966, ce necesita curatiere. Am primit un pont cu filmuletul 1966 Fleischmann 1306 Shunter: O&K MV9 - Bringing it back to life cu pasii ce trebuie urmati pentru curatiea (colectorului) motorului si a angrenajelor locomotivei.

   Dupa curatire si ungere,

am pus locomotiva pe sina flexibila alimentta cu o punte H controlata de o placa Arduino (Nano) ce primeste informatii de la 2 senzori infrarosii pentru oprire la capete si schimbare sens de deplasare.

   In artiolul anterior, pornirea se face lent pornind de la 0 la 100%, dar am constatat ca locomotiva aceasta, in comparatie cu cea testata antterior (din generatie mult mai oua), nu porneste decat la tensiune mare, asa ca am schimbat ulterior ca si tensiunea de pornire (alimentare initiala motor) sa fie la cca 40% din tensiunea maxima, sketch-ul modificat devine controlled_model_train_1b.ino.
   Testele cu locomotiva pe circuitul automatizat, dar cu sketch-ul antetrior sunt:
  Schema automatizarii de deplasare de la un capat la altul al unei linii(sine) este aceeasi:
si o reprezentare a modului de accelerare, deplasare si franare este prezentata mai jos
   Daca trenuletul (sau doar locomotiva) se deplaseaza in fata (inspre dreapta, in schita mea) si este activat senzorul de proximitate cu infrarosu nr. 2, atunci viteza scade lent la zero. Dupa un timp de repaus (4 secunde, in programul actual), locomotiva pleaca lent, pana la viteza maxima, dupa care, la activarea senzorului de proximitate nr.1 (cel din stanga), viteza scade lent pana la zero. Dupa o pauza similara, trenul reporneste in directia opusa si ciclul se repeta pana la intreruperea alimentarii.
  O alta reprezentare ca timp, a primelor deplasari, este

sâmbătă, 16 februarie 2019

Sistem de comanda radio pentru directie si turatie motor de curent continuu

    In articolele precedente (Sistem simplu de comanda la distanta rotire 2 motoare in ambele sensuri si Scurta prezentare si testare a unui modul de comanda motoare cu L298) m-am "jucat" fara a folosi o placa de dezvoltare Arduino, dar modul de comanda e limitat la stanga/drepata la viteza maxima. Pentru a controla viteza trebuie sa folosim modul PWM (factor de umplere variabil) si, cel mai usor, cel putin pentru mine, este sa folosesc o placa Arduino.
    Schema initiala de comanda era
Eu am testat doar un motoras de curent continuu, asa ca tot pentru asta voi face testele...
   In prima faza am conectat la o placa Arduino Nano (asta era la indemana, dar se pot folosi majoritatea placilor de dezvoltare) la receptor, conectand cele 4 iesiri ale receptorului la placa Arduino (D2, D3, D4, D5) si testand modul de functionare, iesirile A sa aprinda un led la intensitatea reglata, respectiv B pentru a aprinde alt led la intensitatea reglata, iesirea C comanda scaderea intensitatii, iar D cresterea acesteaia, dupa cum se vede in filmuletele;
Sistem de comanda radio pentru directie si turatie motor de curent continuu
DC motor remote control for direction and speeed\
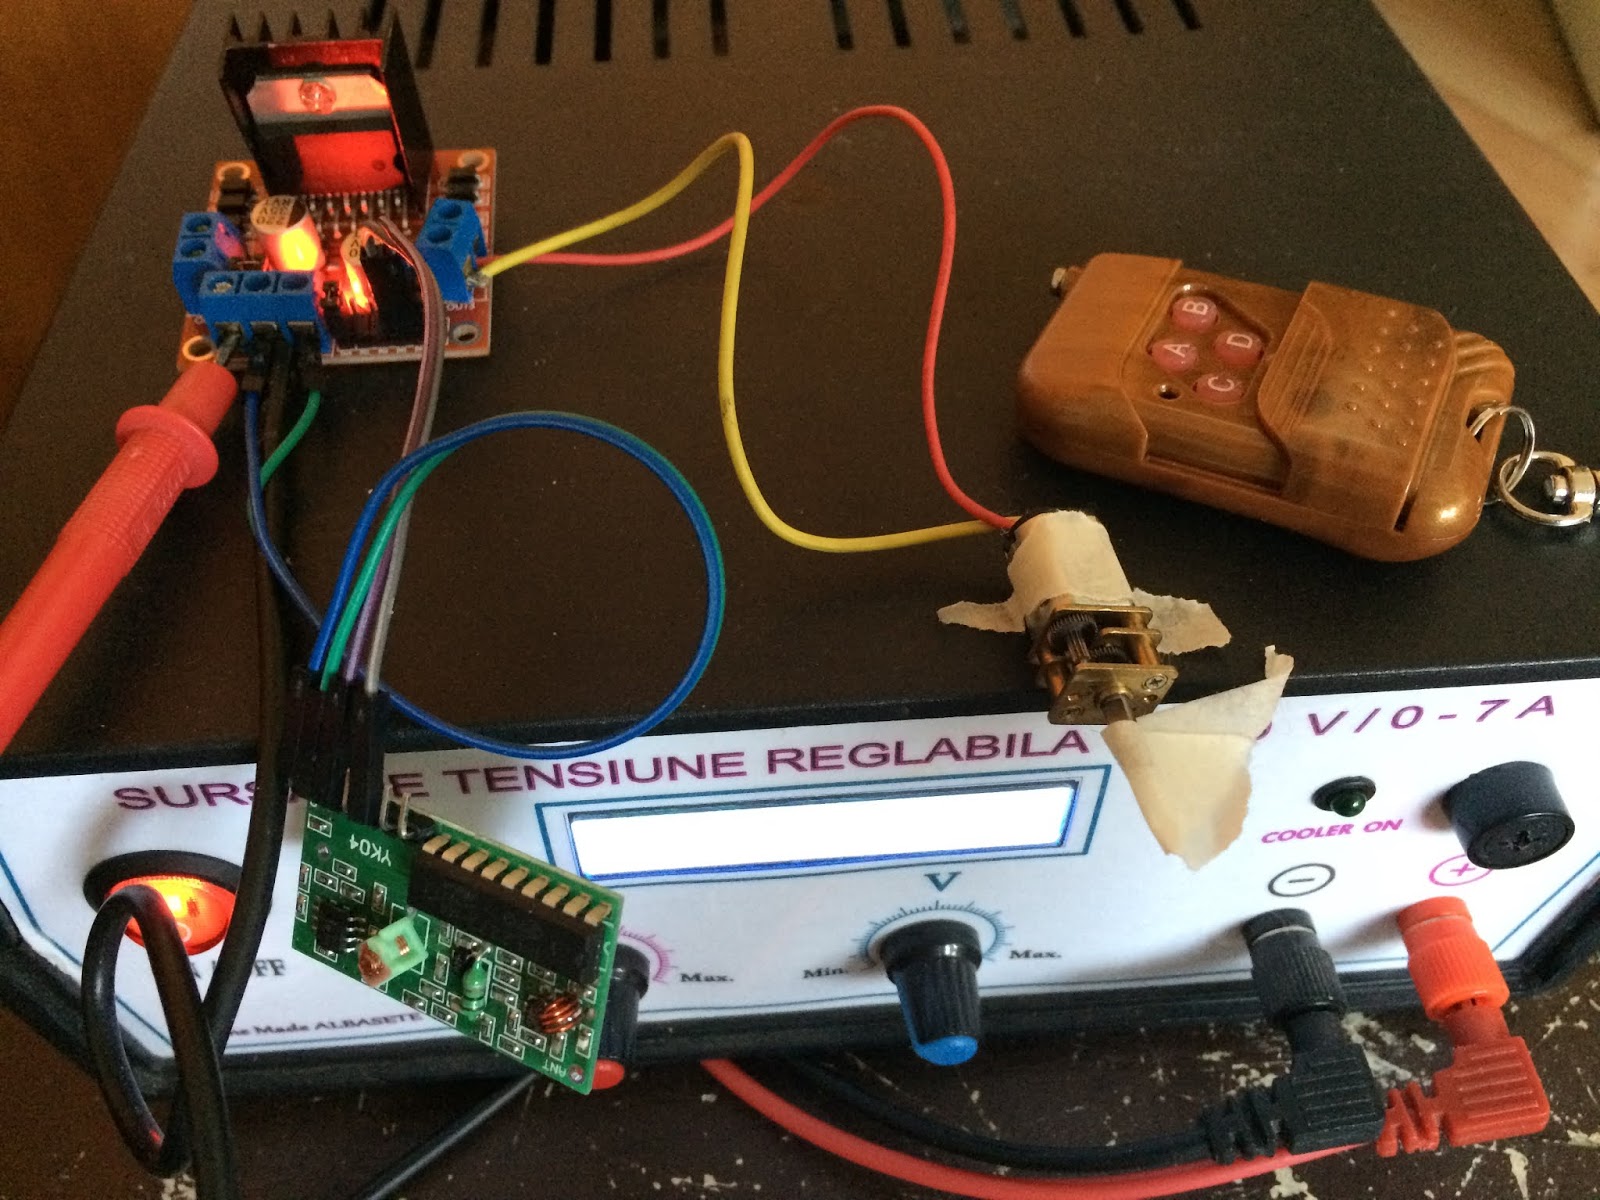
   Am conectat si alimentatorul stabilizat reglabil la 5V, driver-ul cu L298 si motorasul cu reductor si am mai facut 2 filmulete:
Sistem de comanda radio pentru directie si turatie motor de curent continuu (2)
DC motor remote control for direction and speeed (2)
    Programul folosit se numeste slider_0.ino si poate fi testat fara probleme... din el reies si conexiunile dintre placa Arduino si receptor; curand voi posta si schema de conexiuni...

Sistem simplu de comanda la distanta rotire 2 motoare in ambele sensuri

    In articolul precedent am prezentat pe scurt si am testat un modul ce poate comanda in ambele sensuri doua motorase de curent continuu cu integratul L298, de data asyta voi folosi si un sistem de comanda radio la distanta
    Deoarece driverul cu L298 se poate comanda cu semnale logice normale (5V), am legat un modul receptor cu integrat PT2272 ce are 4 iesiri direct la el, alimentarea receptorului facandu-se din driver, ca are stabilizator integrat de 5V.
   Am facut o schema de conectare, pentru a fi mai usor de reprodus experimentul:
   Am facut si 2 filmulete, in care se vede modul de functionare, doar c ma avut la indemana un singur motoras de curent continuu cu reductor si daca apas pe butonul A de pe telecomanda se invarte in sens trigonometric, iar daca apas pe butonul B se invarte in sensul acelor de ceasornic:
comanda de la distanta rotire in ambele sensuri motor
remote dc motor
    Am schimbat sursa de alimentare liniara (realizata cu LM723 de albasete), cu una care este realizata dintr-o sursa de PC de cca 28-30V (modificata de Vlad Gheorghe) si completata cu un stabilizator in comutatie (step-down) cu XL4016 (in film ma referisem la XL4015), curent maxim de 8A, dar in teste e arhisuficient pentru 5A.
   Am realizat si 2 filmulete:
comanda de la distanta rotire in ambele sensuri motor (2)
remote dc motor (2)
21.02.2020
    Am realizat o variata de montaj pe cablaj de test
si am facut 2 filmulete:
comanda radio pentru sens si turatie motoras de curent continuu
remote system for speed and direction for DC motor

Scurta prezentare si testare a unui modul de comanda motoare cu L298

   Am primit in teste (pentru un mic proiectel) un modul (driver) pentru 2 motoare de curent continuu, care are la baza integratul L298 Acest integrat poate comanda bobine, electromagneti, motoare de curent continuu sau motoare pas cu pas.
   Placa de e in teste are o prezentare frumoasa in articolul Introduction to L298 A complete step by step tutorial on Introduction to L298
ATIVA = activare, utilizare functie
    Schema este cam cea prea prezentata acolo 
in sensul ca:
- alimentarea se poate face de la 8-35V (bineinteles pentru consumatori mici, nu recomand oricum mai mult de 9-12V) sau de la 5V (pe montaj se scoate "jumperul" notat "ATIVA 5V", iar pe schema JP6)
- conectand un motor de curent continuu de 3-5V la iesirea MOTOR A, se da comanda de rotire intr-un sens prin punerea unui semnal logic 1 (5V) pe IN1, respectiv de rotire inversa prin punerea demnalului de 1 logic pe pinul IN2
- conectand un alt motor de curent continuu de 3-5V la iesirea MOTOR B, se da comanda de rotire intr-un sens prin punerea unui semnal logic 1 (5V) pe IN3, respectiv de rotire inversa prin punerea demnalului de 1 logic pe pinul IN4
   In articolul L298 H BRIDGE sunt descrisi pinii in engleza, ceea ce e o prezentare mai familiara, in general.
    Eu am conectat un mic motor cu reductor pe iesirea MOTOR 2, alimentand cu 8V, ceea ce face ca stabilizatorul de pe placa sa fie in functiune (jumper de conectare iesire stabilizator la placa montat), am lasat si jumpe-ii ceilalti montati si am testat functionarea...
   Am facut si 2 filmulete, pentru a fi mai usor de inteles ce am scris mai inainte:
test modul comanda motoare cu L298
test with L298 driver module
   Eu vreau sa-l testez cu o placa Arduino, cum e prezentat si in articolul mentionat intial (acolo a fost uitata "masa" dintre placa Arduino si alimentarea driver-ului cu L298)
dar si sa o comand direct cu o telecomanda cu 4 canale cu integratele PT2262/PT2272:
    Dupa cum se observa, trebuei conectate 5v, GND pentru alimentare si iesirile A, B, C, D la IN1, In2, In3 si IN4, cel putin teoretic...