In completarea articolului anterior unde foloseam limitatori de cursa cu contact inchis si contact deschis, de data asta se folosesc in schema limitatori cu contact normal inchis (NI/NC). Schema a fost prezentata de Bogdan Argatu, ca fiind folosita usual in actuatoare.
Schema desenata de Bogdan, cu mici adaptari, facute de mine, este:
Schema, redesenata de mine, este:
Ca si in articolul precedent, voi prezenta cazurile de functionare, incpand cu o pozitie intemediara, cand nu sunt actionate limitatoarele si se apasa butonul fara retinere SW1 ce poate si o comanda temporizata (daca timpul necesar parcurgerii cursei intregi, in cele mai grele conditii, este de 20 secunde, sa zicem, comanda noastra va fi de minim 22-25 secunde).
Cand se ajunge la capatul de cursa corespunzator, in cazul de fata, LIM1, motorul se opreste:
Se poate da comanda doar in sens invers, deoarece dioda D4 permite circularea curentului
Dupa ce motorul incepe sa se miste, limitatorul de cap de cursa SW1 nu mai este actionat si se inchide contactul, strapand dioda D4, astfel ca motorul functioneaza in continuare:
pana este actional limitatorul LIM2 de cap de cursa:
Motorul poate fi comandat doar in primul sens de deplasare, cand se apasa butonul SW1, deoarece curentul poate circula prin dioda D3
apoi, imediat cum mlotorul incepe sa se miste, se revine la functionarea normala, cand limitatoare nu sunt actionare si se poate comanda motorul, intr-un sens
sau in altul
Am facut si capturi video pentru a vedea simularea functionarii:
Eu am testat doar un motoras de curent continuu, asa ca tot pentru asta voi face testele...
In prima faza am conectat la o placa Arduino Nano (asta era la indemana, dar se pot folosi majoritatea placilor de dezvoltare) la receptor, conectand cele 4 iesiri ale receptorului la placa Arduino (D2, D3, D4, D5) si testand modul de functionare, iesirile A sa aprinda un led la intensitatea reglata, respectiv B pentru a aprinde alt led la intensitatea reglata, iesirea C comanda scaderea intensitatii, iar D cresterea acesteaia, dupa cum se vede in filmuletele;
- Sistem de comanda radio pentru directie si turatie motor de curent continuu
Programul folosit se numeste slider_0.ino si poate fi testat fara probleme... din el reies si conexiunile dintre placa Arduino si receptor; curand voi posta si schema de conexiuni...
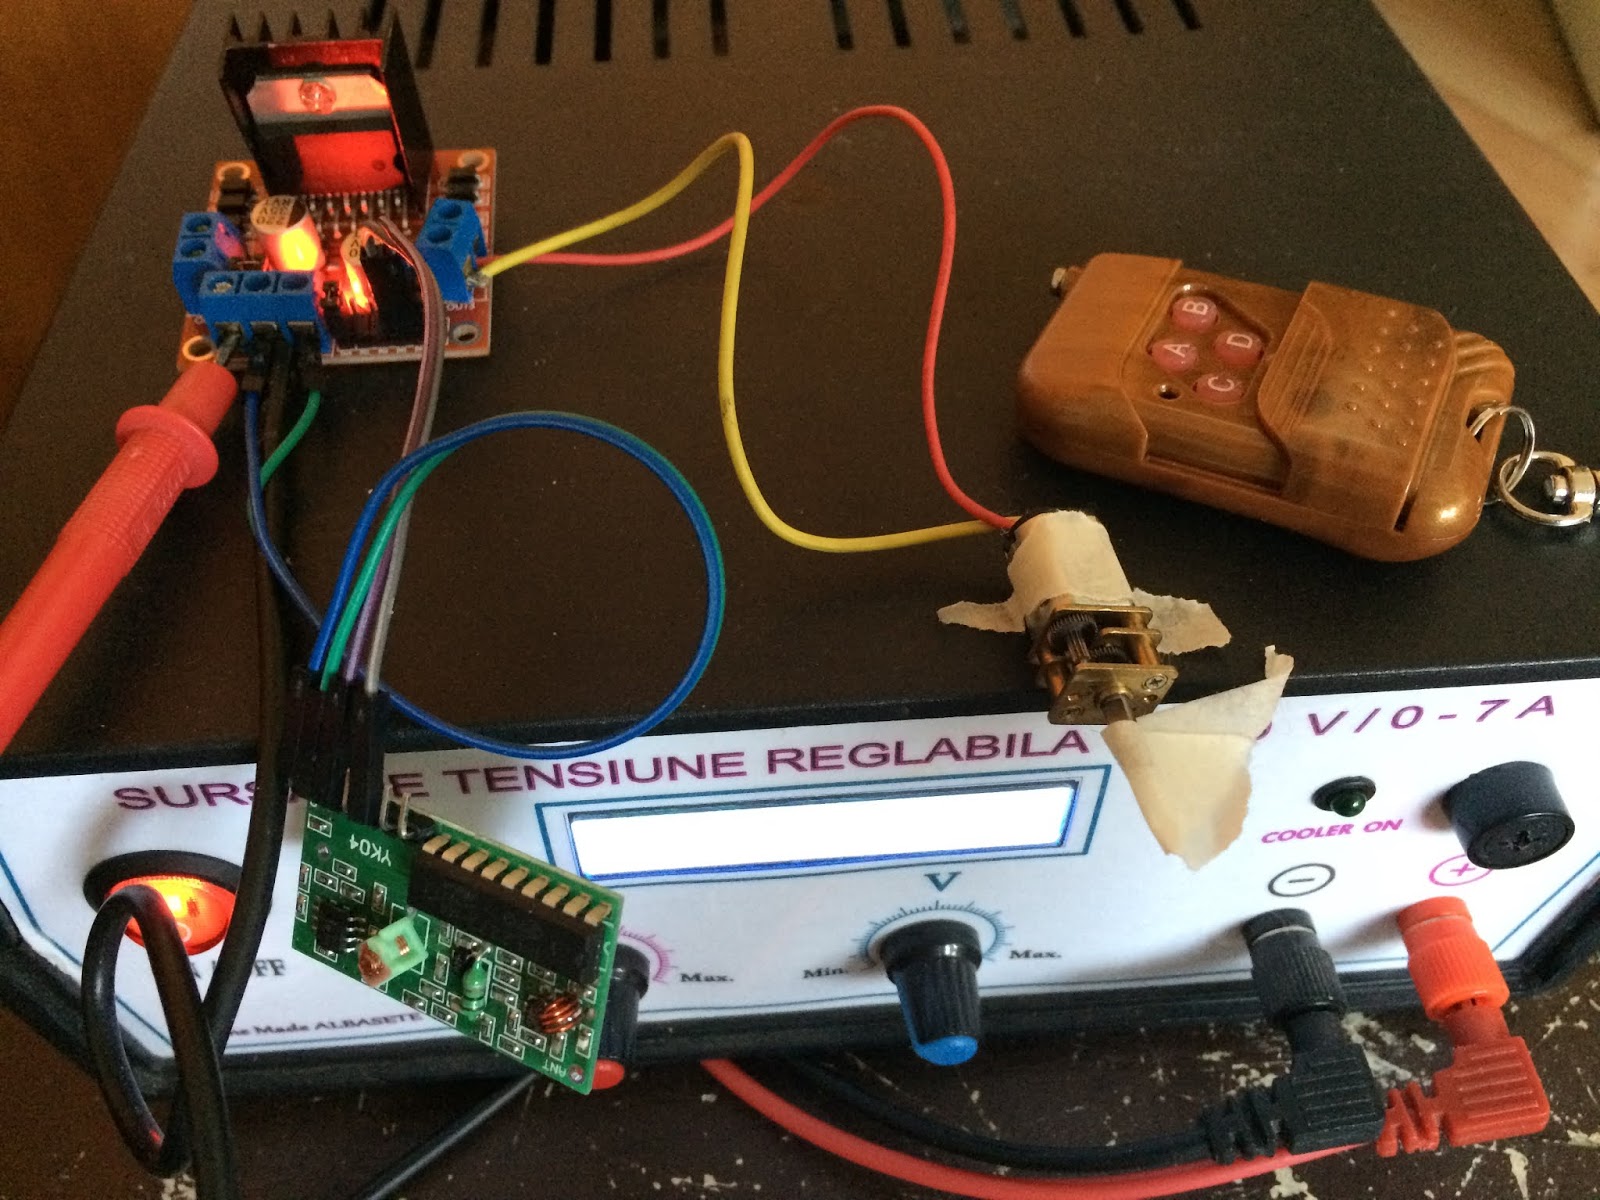
In articolul precedent am prezentat pe scurt si am testat un modul ce poate comanda in ambele sensuri doua motorase de curent continuu cu integratul L298, de data asyta voi folosi si un sistem de comanda radio la distanta
Deoarece driverul cu L298 se poate comanda cu semnale logice normale (5V), am legat un modul receptor cu integrat PT2272 ce are 4 iesiri direct la el, alimentarea receptorului facandu-se din driver, ca are stabilizator integrat de 5V.
Am facut o schema de conectare, pentru a fi mai usor de reprodus experimentul:
Am facut si 2 filmulete, in care se vede modul de functionare, doar c ma avut la indemana un singur motoras de curent continuu cu reductor si daca apas pe butonul A de pe telecomanda se invarte in sens trigonometric, iar daca apas pe butonul B se invarte in sensul acelor de ceasornic:
- comanda de la distanta rotire in ambele sensuri motor
Am schimbat sursa de alimentare liniara (realizata cu LM723 de albasete), cu una care este realizata dintr-o sursa de PC de cca 28-30V (modificata de Vlad Gheorghe) si completata cu un stabilizator in comutatie (step-down) cu XL4016 (in film ma referisem la XL4015), curent maxim de 8A, dar in teste e arhisuficient pentru 5A.
Am primit in teste (pentru un mic proiectel) un modul (driver) pentru 2 motoare de curent continuu, care are la baza integratul L298 Acest integrat poate comanda bobine, electromagneti, motoare de curent continuu sau motoare pas cu pas.
Placa de e in teste are o prezentare frumoasa in articolul Introduction to L298 A complete step by step tutorial on Introduction to L298
ATIVA = activare, utilizare functie
Schema este cam cea prea prezentata acolo
in sensul ca:
- alimentarea se poate face de la 8-35V (bineinteles pentru consumatori mici, nu recomand oricum mai mult de 9-12V) sau de la 5V (pe montaj se scoate "jumperul" notat "ATIVA 5V", iar pe schema JP6)
- conectand un motor de curent continuu de 3-5V la iesirea MOTOR A, se da comanda de rotire intr-un sens prin punerea unui semnal logic 1 (5V) pe IN1, respectiv de rotire inversa prin punerea demnalului de 1 logic pe pinul IN2
- conectand un alt motor de curent continuu de 3-5V la iesirea MOTOR B, se da comanda de rotire intr-un sens prin punerea unui semnal logic 1 (5V) pe IN3, respectiv de rotire inversa prin punerea demnalului de 1 logic pe pinul IN4
In articolul L298 H BRIDGE sunt descrisi pinii in engleza, ceea ce e o prezentare mai familiara, in general.
Eu am conectat un mic motor cu reductor pe iesirea MOTOR 2, alimentand cu 8V, ceea ce face ca stabilizatorul de pe placa sa fie in functiune (jumper de conectare iesire stabilizator la placa montat), am lasat si jumpe-ii ceilalti montati si am testat functionarea...
Eu vreau sa-l testez cu o placa Arduino, cum e prezentat si in articolul mentionat intial (acolo a fost uitata "masa" dintre placa Arduino si alimentarea driver-ului cu L298)
dar si sa o comand direct cu o telecomanda cu 4 canale cu integratele PT2262/PT2272:
Dupa cum se observa, trebuei conectate 5v, GND pentru alimentare si iesirile A, B, C, D la IN1, In2, In3 si IN4, cel putin teoretic...
Pentru a realiza un sistem de comanda automata sau manauala a sensului de rotatie a unui motor de cc. ne inspiram din modul de comanda a unui geam de masina actionat electric, dupa cum a fost prezentat in articolul Circuit de schimbare polaritate alimentare motor de curent continuu
Aceasta schema permite actionarea manuala a sensului de rotatie a motorului, dupa cum s-a prezentat in articolul mentionat mai sus.
Tot acolo, a fost prezentata schema de comanda din butoane fara retinere miniatura, ce comanda 2 relee:
Pentru un sistem mai complex, care sa permita comanda automata, data de un microcontroler sau placa de dezvoltare, sau manual, am conceput schema urmatoare:
In acest caz, motorul este alimentat la 12V, ca in cazul autovehiculelor, iar comanda este pe 5V pentru a fi compatibila cu placile de dezvoltare sau microcontroalerele (functioneaza si pentru 3,3V tensiune de comanda cum e la anumite microcontrolere).
Daca comutatorul SW3 este pe pozitia de MANUAL, iar butoanele fara retinere de comanda SW4 si SW5 nu sunt apasate (contact NO/ND - normal deschis), iar limitatoarele de cursa SW1 si SW2 nu sunt actionate (au contact NC.NI normal inchis) motorul nu este alimentat, avand ambele borne la masa.
Daca se apasa butonul fara retinere SW4, motorul se roteste in sensul acelor de ceasornic, si led-ul bicolor se aprinde in rosu (borna de sus a motorului aliimentata cu +12V).
iar daca se ajunge la cap de cursa (SW1 actionat), motorul este deconectat deoarece se intrerupe circuitul de comanda
Daca se apasa butonul fara retinere SW5, motorul se roteste in sens trigonometric (invers acelor de ceasornic) si led-ul bicolor se aprinde in verde; motorul are borna de jos alimentata la +12V
iar daca se ajunge la cap de cursa, limitatorul SW2 este actionat si intrerupe circuitul de comanda, motorul fiind deconectat de la alimentare
Daca comutatorul SW3 se pune pe AUTOMAT, cand pe intrari nu este tensiune de comanda, motorul nu este alimentat, avand ambele borne la masa.
Daca se pe pinul 0 de la placa de dezvoltare (modulul XWG1) se da comanda 1 logic (de exemplu 5V sau 3,3V), atunci tranzistorul Q1 comanda releul REL1 si motorul se rotestein sensul acelor de ceasornic (borna de sus a motorului pusa la +12V)
iar daca se ajunge la cap de cursa, limitatorul SW1 este actionat si se intrerupe circuitul de comand al tranzistorului, motorul se opreste
Similar, se intampla, pentru comanda pe pinul 1 al placii de dezvoltare (modulul XWG1):
respectiv deconectare la actionarea limitaotrului de cursa SW2
Motorasele de curent continuu, schimba sensul de rotatie in functie de "sensul" de alimentare, asa ca se pot folosi pentru a deschide/inchide geamurile, roti stanga/dreapta o oglinda, etc... am mai prezentat asta in articolul Modul comanda motorase de geam electric de pe site-ul www.tehnic.go.ro, respectiv pe www.niqro.3x.ro Circuitul clasic de conectare este:
Daca se apasa butonul fara retinere SW1, circuitul devine:
iar daca se apasa butonul fara retinere SW2, devine:
Practic, cele 3 stari sunt:
Am facut si un filmulet, numit circuit schimbare polaritate, in care nu este motoras pus, ci doar un aparat de masura si indicatorul de polaritate cu 2 LED-uri montate antiparalel si o rezistenta de limitare a curentului.
Daca consumul motorasului e mai mare decat cel suportat de contactele butoanelor fara retinere, se pot folosi relee si butoane fara retinere simple:
28.05.2014 Am gasit un programior pentru captura statica sau animata, care se numeste TinyTake, si, cu aceasta ocazie, am facut un filmulet cu functionarea simulata a circuitului de mai sus, numit control sens motor de curent continuu cu relee:
Schema are 3 stari: - motor oprit (pozitia din schema de mai sus); - motorul se roteste in sens trigonometric (butonul fara retinere SW1 apasat, care alimenteaza bobina releului);
- motorul se roteste in sensul acelor de ceasornic (butonul fara retinere SW2 apasat).